


机器人已经能跑、能跳,也越来越听得懂人话,但当机器人走到工位前,拿起一把螺丝枪,事情才真正复杂起来。
手指怎么握,批头怎么对孔,拧紧时的反冲力如何扛住,任何一个环节出错,机器人都可能停在原地,灵巧手决定的,正是机器人能否把这样的感知和规划能力在实际工作任务上实现。
为了攻克灵巧手难题,智元机器人在2026年年初将灵巧手业务拆分出来,成立了独立子公司临界点。
我们在2026智元创新日上见到了临界点CEO乔天杰,临界点在灵巧手上的最新技术探索和思考也由他和他的团队为我们做了一次详细的拆解。
01 具身机器人落地的灵巧手难题
来自工信部的统计数据显示,我国人形机器人整机产品已经突破400款,产量超4万台,预计2026年全年人形机器人产量将突破10万台。
然而,在机器人长出五根手指后,并不意味着它已经学会用手。
如今机器人行业的一个现实问题是,虽然灵巧手新品不断涌现,但在许多机器人真正干活时,用的依然是夹爪。
这背后的原因是,面对固定物料和固定动作,夹爪执行任务足够直接——夹住、搬走、放下,夹爪结构、控制和维护也都相对成熟,没有必要引入灵巧手。
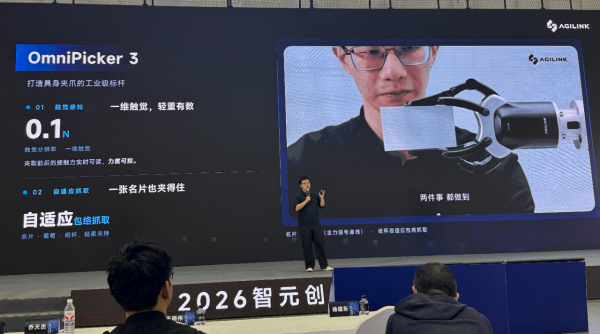
真正需要引入灵巧手的场景出现在复杂任务中,机器人要拿起工具,再换一个姿势操作面板,接着处理柔性线缆……,这一套动作下来就不是简单的开合动作能实现的。
实际上,诸如此类人可以顺手完成的一连串操作,到了机器人上,往往需要拆成多套设备和专用工装。
灵巧手承载着打破这种限制的期待,却也把难题集中到了一起,在接近人手的空间里,往往要塞入二十多个关节,还要让它们不断与外界接触,灵活、耐用、便宜却是如今的灵巧手无法兼顾。
对此,乔天杰为临界点向好了一条分层推进的路线——先用中低自由度灵巧手产品接下部分夹爪做不了的工作,20个以上主动自由度的高端灵巧手产品,则是继续就产品可靠性进行不断打磨。
实际上,这也是当下灵巧手依然会长期与科研市场紧密相连的原因,科研工作者需要灵巧手有更多自由度、更丰富的传感,来探索机器人能力的上限,而工厂却往往是将稳定性、可靠性放在更高优先级。
大模型的出现,尤其是GPT-6的问世,曾让这道题看起来有了更快的解法,既然大模型已经能够理解语言、识别场景,为它接上一条机械臂、一双手,机器人是不是就能自己干活?
临界点首席具身科学家黄碧丹告诉我们,在临界点内部,就做过这样一个实验:
临界点团队让搭载这一模型的机器人将桌上的红色小盒子放进大盒子,在提供机器人配置、标定文件,再给予抓取指导后,经过多次尝试,机器人完成了这一任务。
随后,难度升级,临界点团队让机器人先拿起镊子,再把豆子一颗颗夹到另一个碗里,这也是人形机器人运动会上的一道赛题,这一次,经过多次尝试后,任务仍以失败告终。
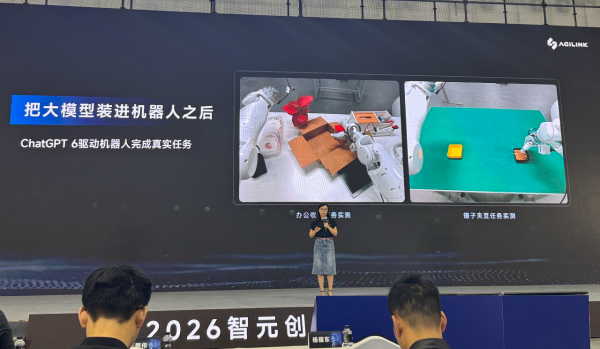
从盒子到镊子,看起来只是换了一个工具,机器人却要重新面对指间协同、抓握稳定和精细施力等一系列问题,只是在语义上听懂“夹起豆子”是远远不够。
大模型看了太多的图文和视频,却没有真正去摸过这个世界,这也是黄碧丹认为“AI大模型+机器人=具身智能”这个公式不成立的原因。
模型可以知道杯子是什么,却未必知道它正在滑落,能说出使用镊子的步骤,却未必能让手指恰到好处地合拢。
实际上,在今年世界人形机器人运动会的灵巧手专项赛事上,临界点就曾遇到过是否应用大模型的问题。
在2026世界人形机器人运动会上,临界点量产的灵巧手参与了八个灵巧手赛项,取得七金四银三铜的好战绩,但黄碧丹也坦言,为了保证成功率,团队并没有使用大模型,依靠的是小模型反复迭代和工程调优。
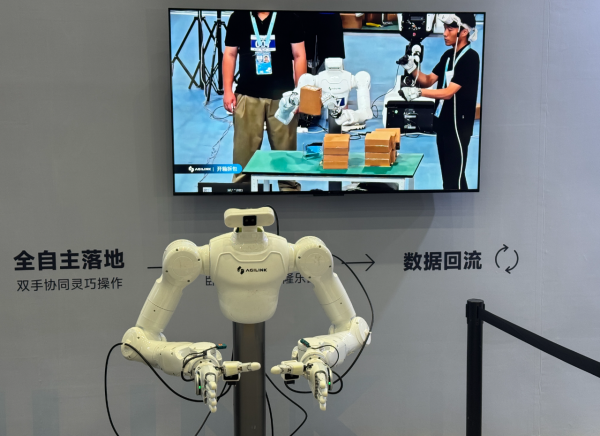
赛场灯光杂乱,人员来回走动,部署时间只有十分钟,要想完成任务,使用大模型来驱动灵巧手显然不现实,于是,感知怎么调、路径怎么选、现场问题怎么补,都是由临界点工程师在现场逐个处理。
金牌证明了实力,却也暴露了成本问题,如果每换一个地方,都要重新投入这样的工程工作,机器人将难以规模化量产。
乔天杰就指出,“过去十年,整个灵巧手行业其实都在‘开发态’打转。”
不过,他认为,“2026-2027年,将是灵巧手从‘开发态’跨入‘部署态’的决战之年。”
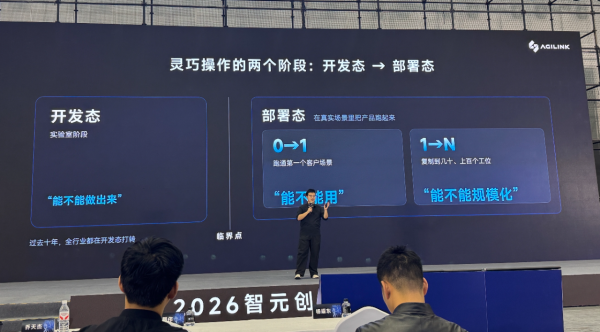
“开发态”解决的是“能不能做出来”的问题,“部署态”则是要把一个客户场景跑通,再复制到几十、上百个工位上。
比赛结束可以收拾设备离场,工厂里的机器却要接着工作,成功率、节拍、维护和回本周期,才是接下来的灵巧手跨入“部署态”的关键。
02 临界点的“灵巧手飞轮”
要让机器人更会用手,临界点先把这样一套设备戴到了人的手上。
这个选择背后,是具身机器人一直缺少的一类数据——人到底是如何与物体接触的,也就是触觉数据。
视频里,一个人拿起杯子,动作看起来平平无奇,但手指什么时候开始发力,杯子有没有轻微滑动,皮肤怎样贴住杯子表面,这些决定动作成败的信息,无法被摄像头完整记录下来。
遥操作能提供与机器人对应的数据,却也有自己的窘境,操作员盯着画面控制灵巧手,如果没有充分的触觉反馈,也只能一点点试探,人并不天然擅长隔着屏幕操作另一双手。
为了采集到高质量的异构数据,临界点特别研发出了OmniGlove遥操数采一体手套,试图把动作和触觉信息一起记录下来。
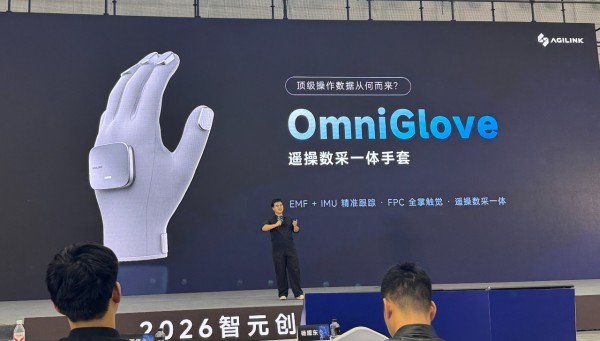
据悉,临界点OmniGlove单手触点位达到了746个,位姿&触觉输出率达到了125Hz,平均定位误差为0.66mm,相较行业平均水平还要低78%。
临界点就OmniGlove,进行了一个“铁桶演示”。
对于采用电磁定位的设备,金属环境就意味着电磁干扰,在未开启融合抗磁功能时,将手套伸入铁桶中,画面中的位姿解算出现了明显畸变,但在开启这一功能后,跟踪效果得到了明显改善。
不过,OmniGlove手套采到了数据,怎么判断这些数据真的好用?
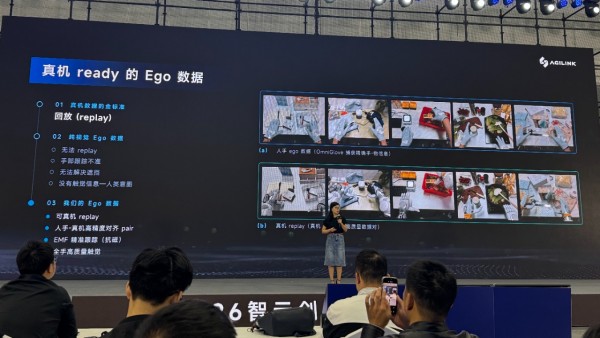
黄碧丹将真机遥操数据采集中的回放检验标准延伸到了这里,并指出,能否在真机上成功回放,是检验操作数据质量的“金标准”。
基于这一标准,临界点OmniGlove正是行业首个“真机Ready”数采手套。
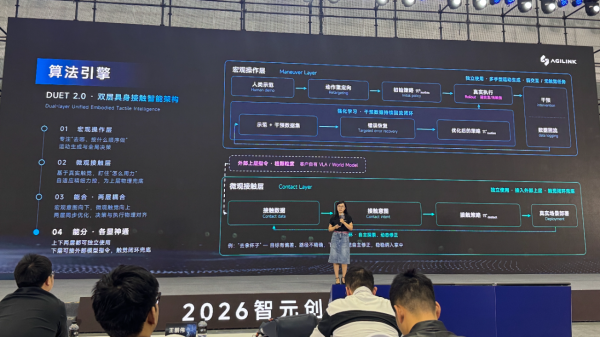
有了数据,下一步是如何将积累下来的数据和经验变为灵巧手实打实的操作能力,为此,临界点打造了DUET双层具身接触智能架构。
在这一架构中,临界点将宏观操作和微观接触控制分开处理,上层决定先做什么、手往哪里走,下层处理真正碰到物体之后的力度、触觉反馈和实时调整,两层可以协同,也可以拆开使用,分别迭代。
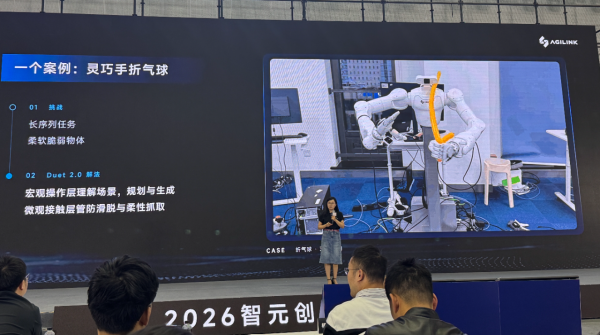
折气球小狗,是这套分工的一个直观演示。
折气球小狗是不少游乐园里的传统项目,但要用气球折出一只小狗,往往需要几十步折叠和扭转,还需要记住动作顺序,气球柔软、光滑又脆弱,抓得松了会滑,抓得紧了又容易挤爆,机器人既要知道下一步往哪里折,也要随时了解手里气球的状态。
只知道步骤,掌握不好力度和分寸,折不出一只气球小狗。
此外,在将实验室完成的这项任务复刻到珠海长隆度假区现场后,还会遇到光照等实验室环境中并不存在的变量。
为此,临界点基于高质量Ego数据构建&长尾/异常真机数据回流、DUET双层双层架构重构&Omni-Symphony工程底座、全区部署与异常捕获飞轮打造了OMNI-SYMPHONY全域部署态灵巧操作架构,从而更好地解决此类任务在进入真实场景后遇到的长尾问题。
在工厂里打螺丝的任务,则进一步把模型逼到了细节里。
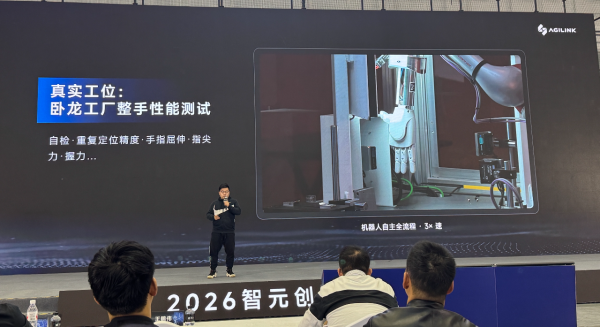
临界点模型算法总监吴铭东在大会上特别与卧龙希尔工厂现场的工程师进行了连线,灵巧手测试灵巧手的一幕在连线画面中进行了完整呈现。
在灵巧手整手性能测试过程中,配有灵巧手的机械臂用螺丝枪打螺丝时,会遇到三个难题:
第一,打螺丝对孔本身是亚毫米级精度,如果批头错位,哪怕1mm,都会导致对孔失败;
第二,螺丝本身会动,现场使用的是可重复使用的防脱螺丝,挂在孔里可以自由活动,会晃出毫米级位移;
第三,不仅螺丝会动,批头位置也是动态的,螺丝枪又大又重,拧紧还有反冲力,螺丝枪在手里的位置哪怕差1毫米,末端批头都会偏3-4mm便宜。
面对这一任务,即便是由人示教,也很难每次都做得干净利落。
“模仿学习学的是动作,强化学习优化的是结果。”吴铭东解释称。
为此,临界点团队基于真机强化学习,围绕对孔和拧紧的结果进行了策略改进,而没有把示教中的犹豫、试探也一并学到模型中。
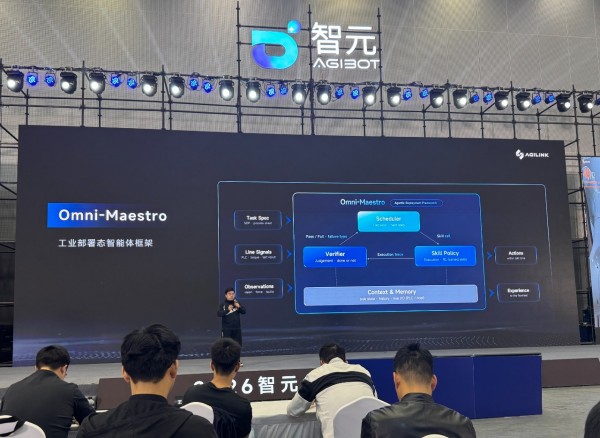
不过,再强的动作策略,也不能保证产线永远不出意外,这就需要系统还要知道任务进行到了哪里,哪一步可能出了错,应该退回哪里补救。
吴铭东高速我们,“一个步骤的成功,靠的是模型的鲁棒性,但整个任务的成功,需要的是一个智能体系统来兜底。”
正因如此,临界点将技能策略、判定器、调度器和上下文管理整合起来,打造了Omni-Maestro工业部署态智能体框架。
至此,临界点通过OmniGlove遥操数采一体手套采集高质量数据,通过Omni-Maestro工业部署态智能体框架提高模型鲁棒性,并打造了符合现场需求的OMNI-SYMPHONY全域部署态灵巧操作架构。
这三者构成的,正是临界点团队跨越灵巧操作临界点的“灵巧手飞轮”。
03 灵巧手“部署态”,临界点走到了哪一步?
2026年1月14日,临界点公司注册成立时,团队仅有11个人。
据乔天杰回忆,当时办公室很小,桌上摆着三台灵巧手样机,背后半面白板写满全年的产品路线图……
288天后的今天,临界点团队已经扩编至94人,根据临界点官方披露的数据显示,截至今年10月,临界点灵巧手累计出货量超过1.5万台。
一个对比数据是,2025年国内全年灵巧手出货量也仅有1.92万台。
在这次大会上,我们也见到了临界点小型灵巧手OmniHand 3 Lite、通用灵巧手OmniHand 3、全直驱旗舰级灵巧手OmniHand 3 Ultra,以及遥操数采一体手套OmniGlove。
不过,临界点又不仅仅是一家硬件公司,在接受媒体采访时,我们听到乔天杰强调最多的一个词是“软硬一体”,乔天杰指出,“灵巧手是一个强算法定义的产品,通过研究灵巧操作算法可以反过来指导团队做好灵巧手。”
实际上,早在临界点公司成立之初,临界点的算法团队就开始逐步搭建起来。
也正是基于这样软硬一体思路研发出的灵巧手,临界点已经交出了两份“部署态”答卷。
一份在珠海长隆度假区,配备临界点灵巧手的机器人已经可以和游客猜拳、玩冰壶、打高尔夫,搭积木、折气球狗,这些场景看上去轻松热闹,背后却是高频次作业。
据乔天杰透露,“从9月底到现在,临界点的灵巧手在珠海长隆度假区已经工作了一个月,实现了常态化部署。”
另一份答卷在卧龙希尔工厂:用“灵巧手造灵巧手”。
在卧龙工厂灵巧手整手性能测试过程中,待测产品要被拿起、扫码、装上测试工装、打螺丝、操作面板……,合计72步,完成这些工作的,是一只灵巧手+一个机械臂。
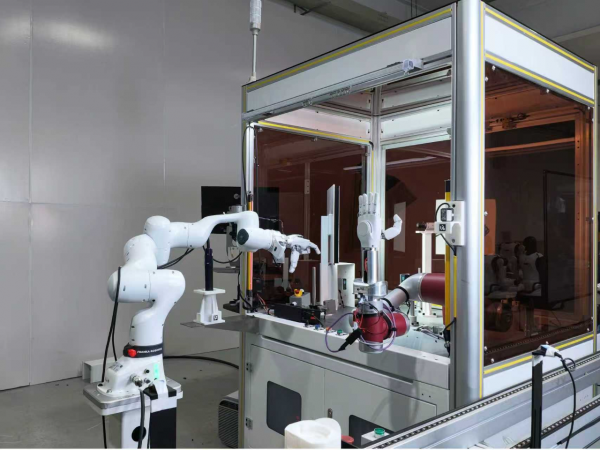
据临界点团队曾试过用夹爪,但螺丝枪拧紧时反冲力明显,接触面积不足会影响抓握,把螺丝枪直接固定在机械臂上,又无法用同一末端完成上下料和面板操作。
灵巧手的价值在这套连续流程中显现,灵巧手可以拿不同东西、使用工具、改变动作,而不必每个步骤都换一套末端。
据临界点官方透露,临界点的灵巧手在这一场景下实现了亚毫米级精准对位,成功率高达98%,最快完成一个灵巧手测试需要时间约为8分30秒,工作节拍已经接近人工(人工约需8分钟)。
这些是临界点的灵巧手迈入“部署态”的阶段性成果,接下来,临界点还有很多事情要做:
他们需要继续提速,让灵巧手工作节拍追上人工,需要继续降本,让客户算得过来账,也需要提高长期成功率,让系统能够处理更多不曾见过的异常,再把一个工位的经验复用到下一个工位。


