


2026年9月21日,星源智与智源研究院联合研发的Thor全身控制模型赋能人形机器人,在北京亦庄成功创下“人形机器人拉动最重的汽车(40kg以下)”吉尼斯世界纪录。经现场认证,机器人以37.15kg自重拉动1434kg汽车,持续双足行进9.92米,牵引车辆重量约为自身的38.6倍。
这并不是一次单纯的“力量挑战”。在远超自身重量的持续负载下,机器人既要向外输出力量,又要承受来自车辆的反向作用力,并在持续行进中维持身体稳定。38.6倍自重牵引,将人形机器人在高负载、强接触状态下的全身控制能力推向了一次极限验证。

38.6倍自重牵引,把全身控制推向极限负载
与跑、跳等自由运动不同,当机器人真正与外部环境发生力的交互,控制问题会变得更加复杂。拉动远超自身重量的汽车,意味着机器人需要在持续负载下完成连续双足运动:牵引力通过上肢和躯干传递至全身,外部作用力又持续影响身体姿态与重心,机器人需要在行进过程中不断协调躯干、上下肢和步态。
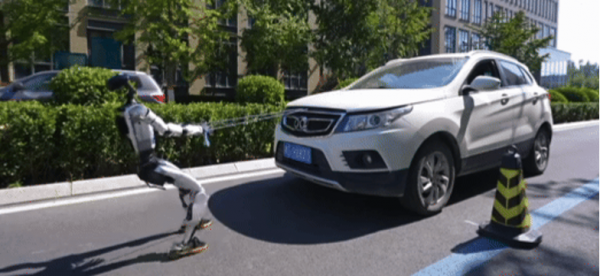
在挑战过程中,这种控制并不是保持一个固定姿态向前行走。随着牵引绳逐渐绷紧,机器人主动调整躯干倾角,将身体重心向行进方向转移;车辆开始移动后,伴随牵引阻力和身体受力状态的变化,躯干姿态、下肢支撑与迈步节奏也在持续调整。上肢承担牵引、躯干参与力量传递、下肢维持支撑并向前推进,整个身体共同参与到持续牵引过程中。
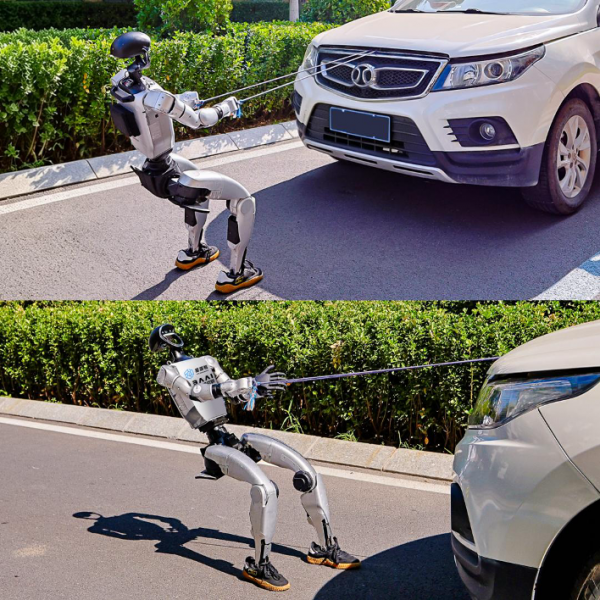
这也是强交互任务与一般运动控制的重要区别:机器人控制的不再只是自身动作,还需要将外部作用力纳入整个全身控制过程。随着负载增加,力量输出、姿态调整、重心转移与连续步态之间的耦合进一步增强,对全身协调与稳定控制提出更高要求。此次吉尼斯世界纪录,正是在极限负载条件下对这一能力的集中验证。
首个强交互全身控制模型,Thor破解“出力”与“稳定”难题
人形机器人正在变得越来越会运动。从行走、奔跑到跳跃、翻滚,过去几年,全身控制技术不断拓展机器人的运动能力。但当机器人真正开始与物理世界发生接触,问题也随之改变:自由空间中的“把动作做出来”,与承受外部作用力情况下的“把任务做完”,是两类不同的控制问题。
尤其在推、拉、拖拽、开门等强交互任务中,机器人一旦向外施力,也会同时受到来自环境的反作用力。力量越大,对自身平衡和全身协调的影响越明显。机器人不仅需要决定手臂如何发力,还要解决躯干如何倾斜、重心如何转移、双腿如何支撑和迈步等一系列耦合问题。“出得了力”和“站得住”必须同时成立,这也是机器人从运动展示走向真实作业必须解决的基础问题。
针对这一问题,星源智与智源研究院联合研发Thor全身控制模型。据团队介绍,这是首个面向人形机器人强交互场景的全身控制模型。与单纯追求复杂运动不同,Thor从高负载、强接触任务出发,将生物力学原理与强化学习结合,让机器人能够根据外部受力变化自主调整身体姿态,协调躯干、上肢与下肢共同参与任务,在持续出力的同时维持自身稳定。
其中,Thor提出FAT2(Force-adaptive Torso-tilt,力自适应躯干倾斜)奖励,基于准静态力矩平衡,结合手部接触力及其力臂,构建随负载变化的质心水平偏移参考,并在训练中引导下肢策略学习相应的姿态调整。类似人在拖动重物时会根据受力方向和大小调整身体倾斜与重心位置,机器人也通过全身姿态变化来平衡外力产生的力矩,提升牵引能力。同时,Thor采用按身体部位划分的三策略架构(Body-Part-Factorized Policy Architecture),由下肢、腰部和上肢策略分别负责行走与受力适应、腰部姿态调节和上肢动作跟踪。三者共享全身观测,并使用各自的奖励和价值网络进行联合训练,在明确分工的同时保持全身协调。仿真消融实验表明,这种架构能够在较大外力扰动下,更好地保持腰部姿态、上肢动作和行走速度的跟踪精度。
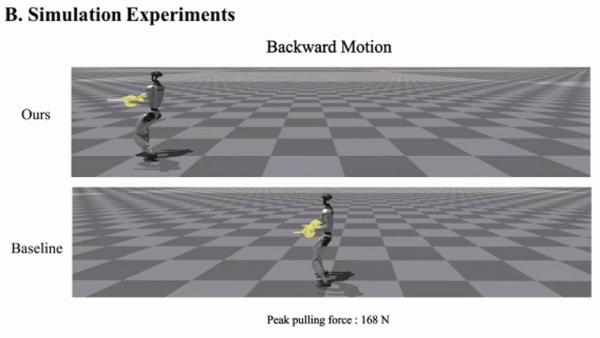
在团队内部真机测试中,Thor峰值拉力达到167.7N,约为机器人自重的48%,整体性能较基线提升68.9%;测试显示,FAT2奖励机制带来80%—90%的性能增益。此次1434kg汽车牵引,则进一步将这套控制能力置于极端负载和真实物理交互环境中进行验证:机器人需要解决的已经不是一个预设动作能否完成,而是在巨大的外部作用力持续存在时,能否依然稳定地控制整个身体并完成任务。
从极限负载到真实作业,让全身控制转化为生产力
拉动1400kg汽车是对Thor能力边界的一次极限验证,但极限纪录本身并不是终点。真实的工业、服务和救援场景中,大量高价值任务并不要求机器人创造纪录,却普遍存在持续受力、非平衡接触和负载变化:打开沉重的工业门和消防门,拖拽料车和周转设备,搬运和移动重物,进行清洁擦拭,操作需要持续施力的工具,乃至在特殊环境中完成拖拽和救援,都要求机器人真正具备与物理世界“较劲”的能力。
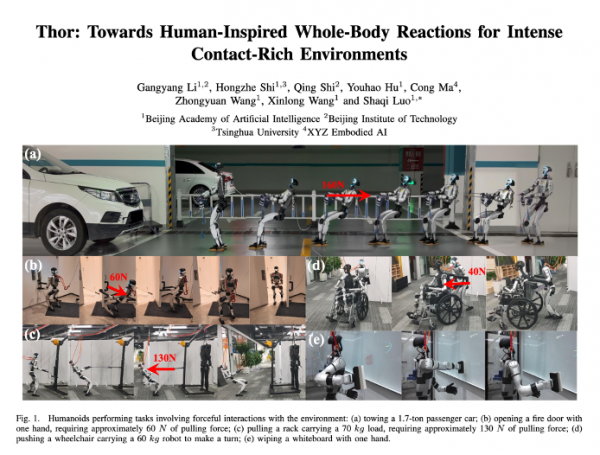
目前,Thor已经完成自主开启约60N消防门、拖拽85kg吊架、白板擦拭等实机验证。其中,开门验证机器人在单臂非平衡受力状态下保持自身稳定的能力;重物拖拽考验上下肢协调和持续力量输出;擦拭则要求机器人在与环境持续接触的过程中维持稳定控制。这些看似不同的任务,背后都指向同一种基础能力——机器人不仅要完成动作,还要在真实的力交互中持续完成任务。
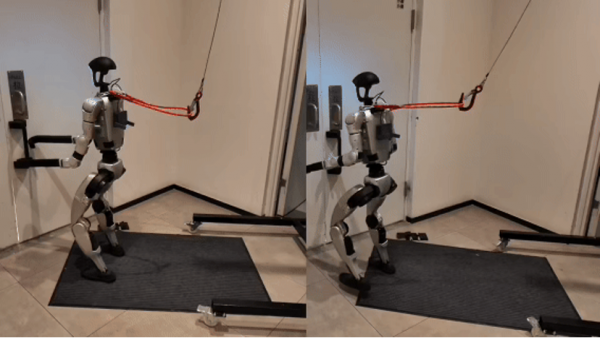
随着人形机器人从实验室和展示场走向工厂、仓储、商业服务乃至救援等复杂环境,评价机器人的标准也正在从“能不能做出动作”,进一步转向“能不能稳定完成作业”。从近40倍自重的极限牵引,到开门、拖拽等真实任务,Thor所探索的正是这条从运动能力走向作业能力的路径:让机器人不仅“动得起来”,更能够“出得了力、站得住、干得了活”,最终将全身控制能力转化为现实生产力。


